

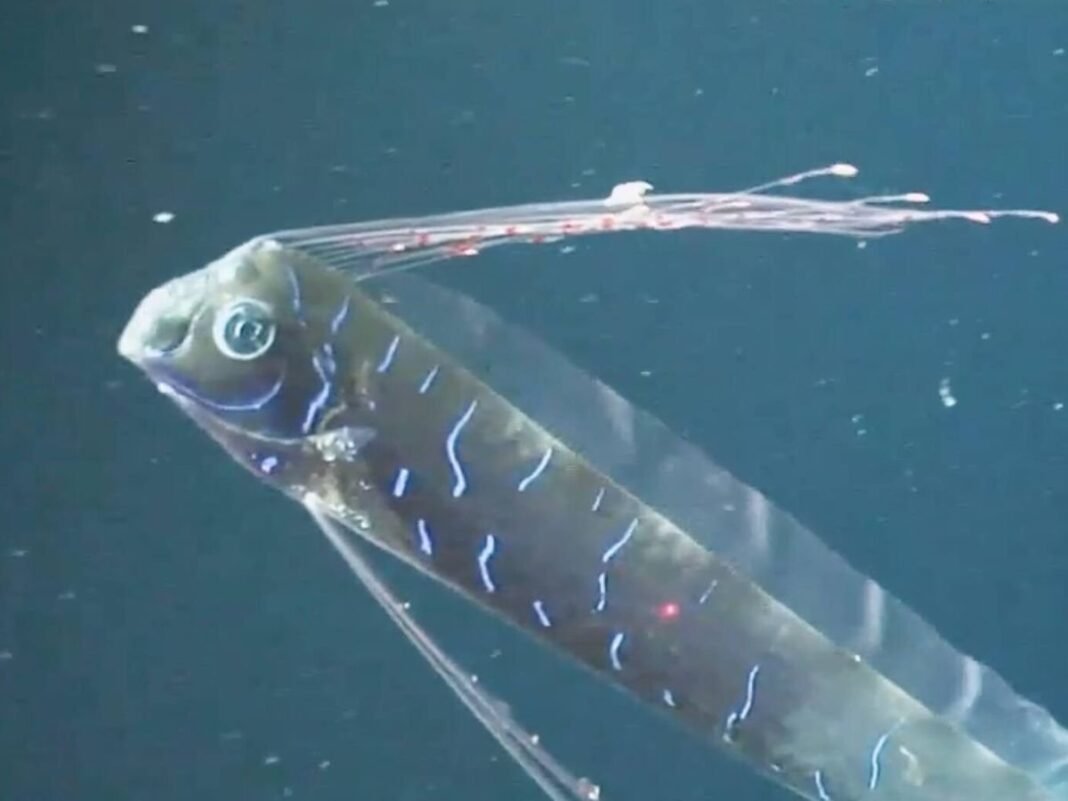
La ingeniería naval y la robótica submarina están al borde de una transformación significativa, impulsada por la biomimética. En un giro inesperado, el pez remo, conocido en el folclore popular como el ‘pez del día del juicio final’, ha emergido como el modelo biológico para el desarrollo de una nueva generación de robots subacuáticos de sigilo avanzado. Un estudio pionero, publicado en la revista ‘Ichthyology and Herpetology’, desvela los intrincados mecanismos anatómicos de su aleta dorsal, ofreciendo claves para una ‘propulsión submarina’ ultra silenciosa, capaz de eludir la detección tanto de fauna marina como de sistemas de vigilancia. Esta investigación fundamental se inició con el objetivo de optimizar grandes plataformas robóticas de observación oceánica, enfrentando el desafío de estudiar un organismo raramente observado en su hábitat natural.
A diferencia de la mayoría de las especies acuáticas con cuerpos alargados que dependen de ondulaciones laterales para su desplazamiento, el pez remo emplea una estrategia de locomoción singular. Este gigante de las profundidades, que puede alcanzar hasta diecisiete metros de longitud, se impulsa mediante una imponente aleta dorsal que recorre la totalidad de su dorso. La mecánica reside en la coordinación de cientos de radios óseos individuales que generan ondas sobre la membrana de la aleta. Este sistema, altamente eficiente y distinto de los movimientos anguiliformes, permite al animal avanzar y maniobrar con una perturbación mínima del entorno acuático circundante, una característica de valor incalculable para aplicaciones de observación y sigilo.
La motivación detrás de esta innovadora búsqueda por parte del ingeniero Rob Shepherd de Cornell University radicaba en el imperativo de construir un robot submarino de gran tamaño que operara con una huella acústica drásticamente reducida. El proyecto, respaldado por la ‘Office of Naval Research’, tenía como fin último el diseño de una plataforma de vigilancia y observación oceanográfica capaz de albergar una diversidad de instrumentos científicos. La capacidad de desplazarse en múltiples direcciones sin el ruido intrínseco de los propulsores mecánicos convencionales resultaba crucial. Minimizar esta perturbación sonora no solo facilitaría la observación no invasiva de la vida marina, sino que también abriría puertas a aplicaciones donde la discreción es un factor operacional primario.
Para desentrañar los secretos de la asombrosa maniobrabilidad del pez remo, el equipo de investigación adoptó un enfoque multidisciplinario exhaustivo. Se llevaron a cabo disecciones meticulosas, análisis histológicos, radiografías detalladas, tomografías computarizadas de alta resolución y estudios cinemáticos de videos que documentaban el movimiento de la aleta dorsal. Incluso se examinó un espécimen preservado en la prestigiosa Smithsonian Institution. Los hallazgos revelaron que cada radio de la aleta está conectado a una fina membrana superior y, en su base, a una intrincada estructura de cartílago, músculos y una articulación esférica. Esta configuración biomecánica otorga a cada radio la capacidad de rotar de manera independiente en un giro completo, funcionando de forma análoga a un sofisticado ‘joystick’.
La verdadera sofisticación de este sistema se manifiesta en su habilidad para generar patrones de onda simultáneos en direcciones opuestas a lo largo de la misma aleta. Esta característica permite que una sección de la aleta impulse hacia atrás mientras otra se mueve hacia adelante, confiriendo al pez un control direccional y de posicionamiento sin precedentes. El profesor emérito Willy Bemis de Cornell, coautor sénior del estudio, subrayó la capacidad de estos radios para ‘cambiar continuamente su patrón y hacerlo muy rápido’, permitiendo al pez remo modificar su impulso y orientación con movimientos corporales mínimos. Esta propulsión de tipo ‘aleta de cinta’ ha evolucionado independientemente en al menos diez ocasiones entre los peces óseos, evidenciando su eficacia biológica en entornos acuáticos.
La aplicación directa de esta investigación biológica se traduce en el desarrollo de sistemas submarinos biomiméticos. La visión de Shepherd es trascender los paradigmas de propulsión actuales, que dependen mayormente de hélices o jets, para adoptar superficies flexibles inspiradas en la aleta dorsal del pez remo. Un robot concebido bajo este principio podría emplear movimientos coordinados de estas superficies para generar el empuje necesario. Este paradigma de diseño promete una interacción significativamente menos intrusiva con el ecosistema marino, un factor crítico para la investigación ecológica. Además, la inherente reducción de la firma acústica de tales plataformas tiene implicaciones directas en el diseño de submarinos de nueva generación, que requieren máxima discreción.
Los investigadores aún exploran si otras especies con locomoción similar poseen estructuras dorsales capaces de la misma rotación completa observada en el pez remo. Esta comparativa representa el próximo horizonte de la investigación, ya que Bemis especula sobre la existencia de diversas soluciones anatómicas frente a desafíos físicos comparables en el reino marino. Para el ámbito de la ingeniería submarina, esta diversidad biológica abre un vasto campo de estudio, instando a la observación detallada de cómo los organismos acuáticos manipulan el agua con estructuras flexibles. El objetivo es traducir estos mecanismos naturales en formas innovadoras de propulsión que doten a los futuros robots submarinos de una silenciosidad y maniobrabilidad sin precedentes.
Es pertinente contextualizar que la enigmática reputación del pez remo como ‘pez del fin del mundo’ se origina en Japón, donde se le conoce como ‘ryūgū no tsukai’, o ‘mensajero del palacio del dios del mar’. Sus raras apariciones en aguas someras o varado en costas fueron históricamente vinculadas con la inminencia de terremotos y tsunamis. Esta creencia resurgió con particular fuerza tras los hallazgos de varios ejemplares previos al devastador terremoto y tsunami de Tōhoku en 2011. Sin embargo, la ciencia ha desmentido categóricamente esta correlación. Un estudio de 2019 publicado en el ‘Bulletin of the Seismological Society of America’ analizó extensos registros japoneses, concluyendo que no existe una relación espacio-temporal estadísticamente significativa entre el avistamiento de peces de aguas profundas y la ocurrencia de sismos, enfatizando la separación entre folklore y evidencia empírica.
Si le ha parecido interesante este análisis, le invitamos a compartirlo y a dejar su opinión en los comentarios.