

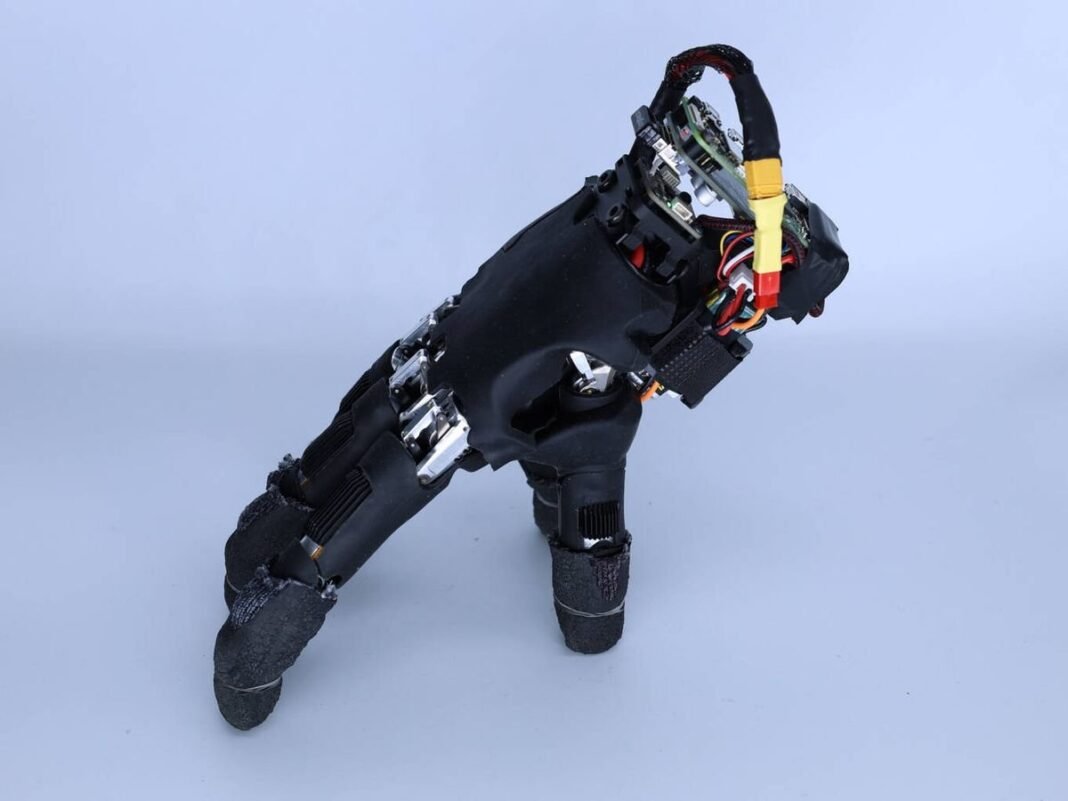
Científicos de la Escuela Politécnica Federal de Zúrich (ETH Zúrich) han presentado un avance que redefine la robótica tradicional. Un equipo liderado por Amirhossein Kazemipour ha desarrollado una ‘Mano Robótica Andante’ completamente autónoma, capaz de desplazarse, equilibrarse y manipular objetos utilizando sus propios dedos como extremidades locomotoras. Esta innovación trasciende la funcionalidad estática de las manos robóticas convencionales, abriendo un nuevo horizonte en la interacción autónoma con entornos complejos y de difícil acceso.
La robótica móvil ha enfrentado limitaciones significativas en espacios confinados. La solución de ETH Zúrich aborda este dilema al dotar a la mano de independencia, donde los dedos cumplen una doble función: manipulan y actúan como patas. Este diseño optimizado reduce la complejidad mecánica y el peso, facilitando una mayor agilidad. Sin embargo, una mano antropomórfica posee una estructura asimétrica que dificultaba la aplicación de algoritmos de marcha estándar. Para superar esto, el equipo implementó un programa de inteligencia artificial basado en aprendizaje por refuerzo profundo, permitiendo a la mano desarrollar patrones de movimiento estables en un simulador físico.
La autonomía es central. La mano robótica integra una Raspberry Pi Zero 2 W, una unidad de medición inercial (IMU) y una batería de litio en una mochila ligera de 80 gramos. Este sistema embebido procesa datos a 50 hercios, ajustando motores y equilibrio en milisegundos sin cables. Las pruebas de campo validaron su eficacia en catorce superficies diversas y su capacidad para manipular objetos, como pulsar teclas. Un sistema de recuperación inteligente permite que la mano se enderece tras una caída, demostrando resiliencia vital en terrenos irregulares.
Este avance representa un paso decisivo hacia aplicaciones prácticas revolucionarias. La visión a largo plazo contempla una robótica modular, donde la mano pueda desacoplarse de un robot, ingresar en espacios estrechos para realizar tareas específicas y luego reintegrarse al sistema principal. Esto podría ser crucial en escenarios como rescates en desastres, inspecciones industriales o tareas en líneas de montaje donde los robots tradicionales no pueden operar. Kazemipour subraya que este concepto de módulos autónomos que resuelven problemas de forma independiente representa un cambio de paradigma.
Este enfoque permite a los sistemas centrales establecer objetivos mientras cada componente gestiona su propia ejecución. Aunque se trabaja en la integración de visión artificial propia y en sistemas de acoplamiento automático, este desarrollo establece que una mano de proporciones humanas puede aprender a andar y manipular objetos con autonomía. Este ‘primer paso’ sugiere que la futura generación de robots no necesitará cargar con sus manos hasta el punto de trabajo, sino que estas mismas podrán acceder por sí solas, transformando la interacción robótica con el entorno.
Si le ha parecido interesante este análisis, le invitamos a compartirlo y a dejar su opinión en los comentarios.