

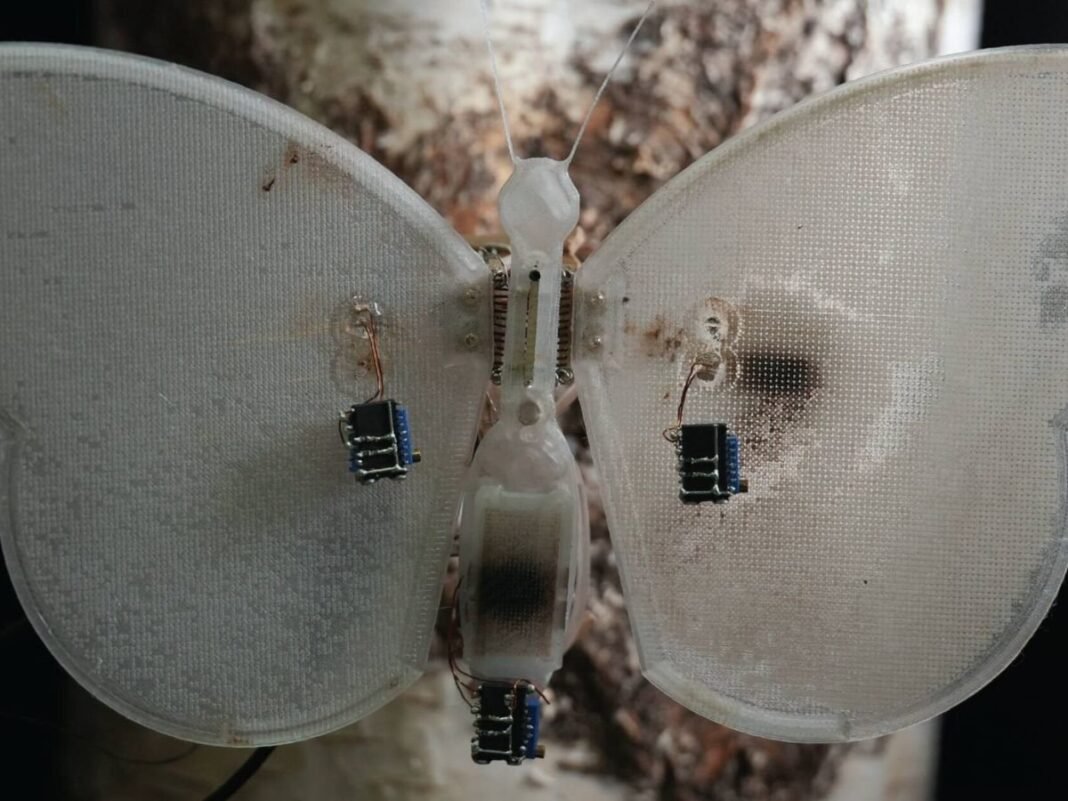
En un avance que redefine las capacidades de la robótica adaptativa, investigadores de la Universidad de Tartu, Estonia, y del Instituto Italiano de Tecnología (IIT) han desarrollado un prototipo de ‘polilla robot’ capaz de auto-fabricar componentes funcionales en tiempo real. Este hito tecnológico aborda la limitación crucial de los robots actuales, que requieren regresar a un entorno de fábrica para la instalación de nuevos sensores. La innovación permite que la propia máquina, una ‘polilla robot’ con un diseño inspirado en la naturaleza, produzca las piezas necesarias ‘in situ’, marcando un paradigma en la autonomía y eficiencia operativa de los sistemas robóticos.
El corazón de esta funcionalidad reside en un sofisticado sistema circulatorio que bombea una ‘sangre artificial’ a través de las alas del prototipo. Este líquido contiene compuestos químicos que, al ser expuestos a luz ultravioleta, se transforman en un sensor de luz ultravioleta. Este proceso, detallado en la revista ‘Advanced Science’, no se limita a la reparación o regeneración de partes existentes, sino que crea ‘partes del cuerpo completamente nuevas que antes no existían en el robot’, según explicó Kadri-Ann Pankratov, investigadora principal. La capacidad de adquirir una nueva función sensorial sin intervención externa representa un salto cualitativo en la ingeniería robótica y sus potenciales aplicaciones.
La inspiración biológica para este diseño se encuentra en la ‘Catocala fraxini’, una polilla estonia, y en el sistema circulatorio abierto de los insectos. A diferencia de los complejos sistemas arteriales humanos, la hemolinfa de los insectos se distribuye bañando los órganos, un modelo que simplifica la ‘fontanería’ del robot. Esta biomimética permite al prototipo de plástico transparente replicar las venas que recorren las alas de un insecto, garantizando que el fluido artificial alcance todos los puntos donde un sensor podría ser necesario, facilitando una fabricación precisa y adaptable.
El proceso de fabricación del sensor es notablemente ingenioso. Una bomba impulsa el líquido que contiene pirrol, un compuesto químico que se polimeriza al contacto con la luz ultravioleta durante aproximadamente un minuto. Esta reacción lo convierte en un plástico conductor de electricidad, oscureciendo el área iluminada y generando el sensor funcional. Los investigadores utilizan una plantilla para definir con exactitud la forma del sensor, asegurando la precisión. Es crucial destacar que el cableado necesario para la operación del sensor ya está integrado en el diseño impreso del robot; lo que se fabrica es el material fotosensible en sí mismo, no la infraestructura electrónica.
Una característica inesperada del sensor es su sensibilidad creciente con cada exposición a la luz ultravioleta, dado que el pirrol residual continúa reaccionando. Si bien esta adaptabilidad podría considerarse una desventaja en instrumentos de medición tradicionales, para el desarrollo de sistemas robóticos autónomos y resilientes, sugiere un comportamiento dinámico y evolutivo. A pesar de un tiempo de reposo de cinco minutos entre detecciones, la durabilidad del sistema ha sido probada, manteniendo su funcionalidad tras más de cuatro meses de almacenamiento, lo que subraya su potencial para aplicaciones a largo plazo.
No obstante, la implementación en escenarios reales aún enfrenta desafíos. Actualmente, el prototipo no posee la capacidad de vuelo autónomo y el movimiento de sus alas depende de una fuente de alimentación externa que calienta un alambre de nitinol. Además, en la fase actual de desarrollo, la decisión de cuándo llenar las venas y dónde crear el sensor sigue siendo controlada por los investigadores, no por la propia inteligencia del robot, y la reacción química de creación del sensor es irreversible. Estas limitaciones, reconocidas por los autores, marcan el camino para futuras investigaciones hacia una mayor autonomía.
La integración energética autónoma es un objetivo primordial para estos sistemas. Aunque la adición de baterías sería factible, la visión a futuro se centra en la extracción de energía del propio fluido circulatorio del robot, una dirección que ya se explora en otros laboratorios, como el de Robert Shepherd en la Universidad de Cornell, que ha investigado robots acuáticos con ‘sangre sintética’ para la autogeneración de energía. Esta capacidad de auto-abastecimiento energético es fundamental para liberar a los robots pequeños de las restricciones de las fuentes de poder externas y prolongar su operación en ambientes remotos.
La verdadera trascendencia de esta ‘polilla robot’ radica en su habilidad para fabricar una nueva función, no solo para regenerar una pérdida. Kadri-Ann Pankratov proyecta que, en la próxima década, los sistemas circulatorios y la ‘sangre artificial’ serán componentes estándar en ciertas aplicaciones robóticas, con una variedad de materiales reactivos. Esta visión apunta a robots capaces de adaptarse y crecer con su entorno, reponiendo sus ‘ingredientes’ y, eventualmente, recolectándolos del medio ambiente, abriendo las puertas a una nueva generación de máquinas adaptativas e inteligentes en hábitats naturales.
Si le ha parecido interesante este análisis, le invitamos a compartirlo y a dejar su opinión en los comentarios.